As causas reais de falso positivo em CFTV com IA
Resposta curta
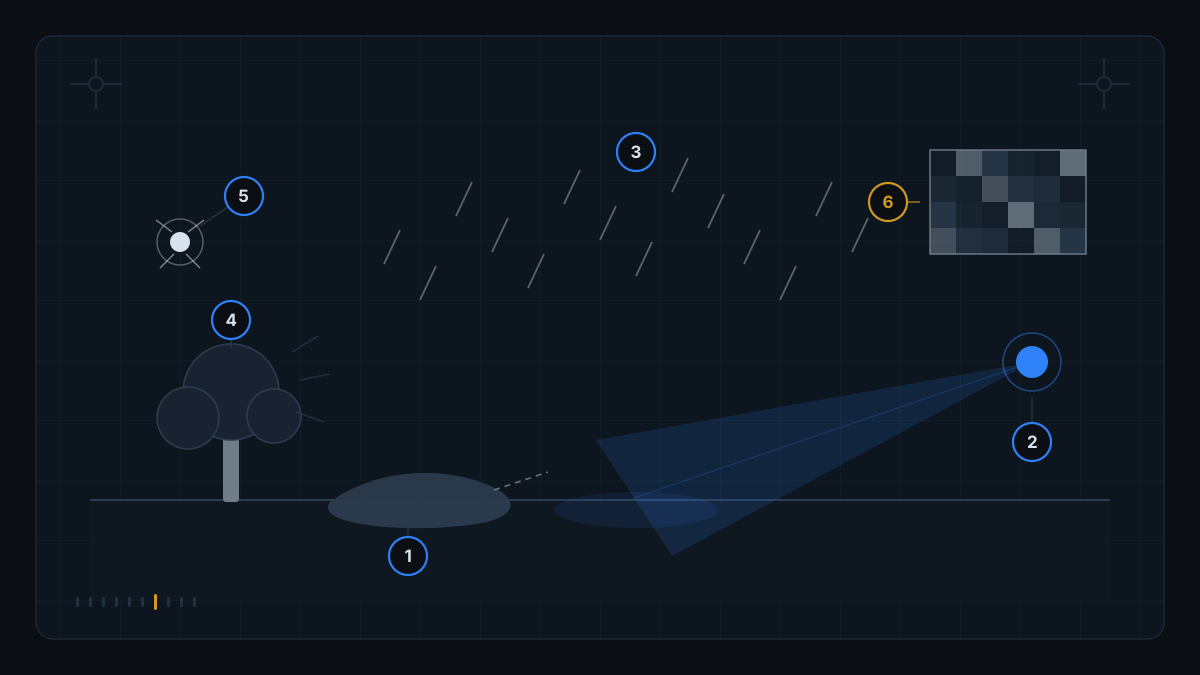
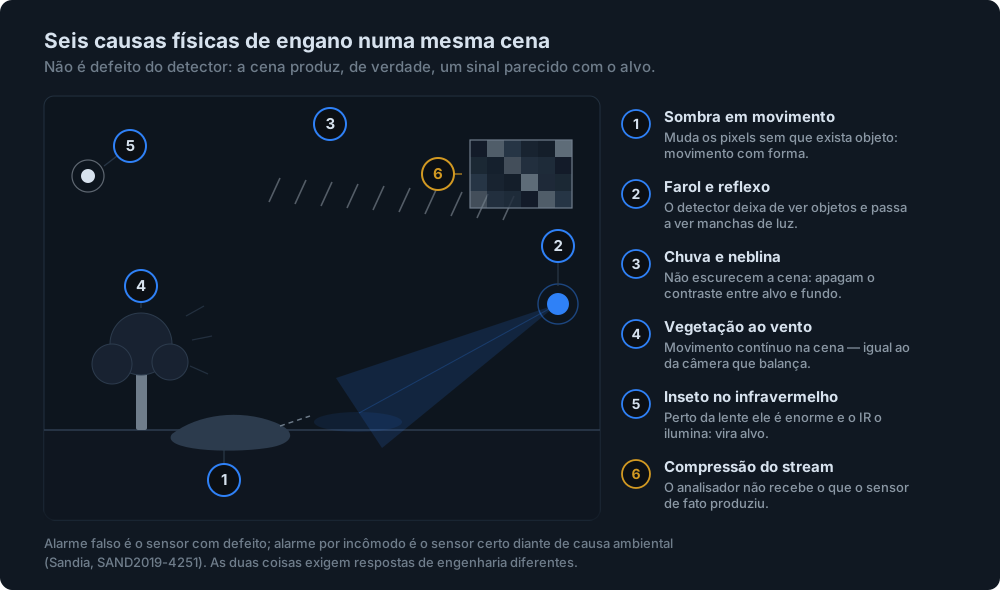
A maior parte dos alarmes indevidos em CFTV com inteligência artificial não vem de defeito do detector: vem da cena produzindo, de verdade, um sinal parecido com o alvo. A Axis Communications lista entre as causas comuns em proteção de perímetro os animais, as plantas e árvores em movimento e o tempo severo, e cita sombras em movimento, feixes de luz, animais pequenos e insetos como gatilhos comuns.
Dois casos costumam ser chamados pelo mesmo nome. Num relatório da Sandia National Laboratories sobre a estação de alarme, alarme falso é o sensor funcionando mal, e alarme por incômodo é o sensor funcionando bem diante de uma causa ambiental — chuva, vento, animal. As duas coisas exigem respostas de engenharia diferentes.
Neste texto
Alarme falso e alarme por incômodo não são a mesma coisa
A distinção parece burocrática e não é. Alarme de sensor com defeito se conserta com manutenção; alarme de folha ao vento não tem nada quebrado para consertar. O relatório SAND2019-4251 da Sandia coloca essa decisão entre as mais difíceis do posto: diante de um alarme, o operador precisa dizer se é alarme planejado, incômodo, falso ou ameaça — escolha que, segundo o documento, envolve muita incerteza sobre eventos relevantes extremamente raros. Por isso este texto se organiza por causa física: marca e modelo mudam; sombra, luz, água e vento não.
Por que uma sombra em movimento engana um detector?
Porque a sombra tem quase tudo o que um objeto tem, menos volume: aparece onde não havia nada, tem contorno definido, desloca-se de forma contínua e muda o brilho de uma região inteira de uma vez. Para qualquer método que dependa do que mudou entre um instante e outro, ela é indistinguível de um corpo escuro se movendo pelo chão.
E sombra projetada é grande: um pedestre no fundo da cena ocupa poucos pixels de altura, e a sombra dele, esticada pelo sol baixo, ocupa vários — o sinal falso fica mais forte que o verdadeiro. O que falta à sombra é volume: ela não tem relevo, não tem temperatura própria e não existe sem a fonte de luz que a projeta.
À noite, o detector deixa de ver objetos e passa a ver manchas de luz
Câmera de luz visível precisa de luz para formar imagem — a Axis repete esse ponto no documento sobre proteção de perímetro. À noite o contraste vem das fontes de luz, não dos objetos, e a cena vira um conjunto de manchas que nascem, deslocam-se e somem. Pior: a mancha do farol está projetada numa superfície a outra distância, e pode aparecer numa zona de interesse onde o veículo nunca entrou.
Chuva e neblina não escurecem a cena: elas apagam o contraste
Água no ar não bloqueia a imagem: espalha a radiação. O documento da Axis sobre câmeras térmicas descreve dois mecanismos — absorção, em que vapor de água e gás carbônico retêm parte da energia, e espalhamento, em que a radiação se dispersa ao encontrar gotas. O espalhamento pesa mais, e a perda depende do tamanho e da concentração das gotas.
| Condição | Atenuação | Leitura prática |
|---|---|---|
| Poluição urbana | 0,5 dB/km | Efeito pequeno em distância curta. |
| Chuva fraca | 4 dB/km | Perda perceptível em cena longa. |
| Chuva forte | 11 dB/km | Gotas grandes, concentração baixa. |
| Neblina | 10 dB/km | Gotas pequenas, concentração alta. |
| Neblina densa | 80 dB/km | Pior caso da tabela, por larga margem. |
A Axis faz a conta de exemplo: atenuação de 3 dB significa que só metade da energia emitida pelo objeto chega ao sensor, o que derruba a relação sinal-ruído e degrada a confiabilidade da análise de vídeo integrada. Some-se a chuva de perto: uma gota iluminada junto da lente é um objeto brilhante, rápido e fora de foco — não parece uma pessoa, mas parece movimento.
Vegetação ao vento e câmera que balança produzem o mesmo erro
A Axis junta os dois casos numa recomendação só, porque são o mesmo fenômeno visto de dois lados: manter fora da cena galhos e bandeiras que entrem e saiam do quadro quando venta, e montar a câmera o mais firme possível, com bordas nítidas fora do enquadramento.
Uma borda nítida logo fora da cena pode disparar um alarme de movimento falso se a câmera balançar ao vento e deslocar a cena enquadrada sobre essa borda. Como quem se moveu foi a câmera, ela interpreta a imagem alterada como movimento na cena, embora nada além da própria câmera tenha se movido.
Axis Communications, Thermal cameras, outubro de 2021 — paráfrase
Uma fixação com folga transforma um dia de vento numa noite de alarmes. É a causa mais barata de resolver da lista inteira, e a que mais sobrevive porque ninguém suspeita dela: o conserto é de suporte, não de modelo.
Por que inseto e aranha no infravermelho geram tanto alarme?
Essa é a causa mais subestimada, e a Axis a registra: animais pequenos e insetos estão entre os gatilhos comuns de um sistema de vídeo. O motivo é óptico e geométrico. O iluminador infravermelho fica na carcaça da câmera, então um inseto a poucos centímetros da lente recebe o feixe inteiro, devolve muito mais luz do que qualquer coisa no fundo da cena e ocupa uma fração enorme do quadro. Uma aranha que faz teia na frente do domo produz, todas as noites, um objeto branco, grande e errático sobre fundo escuro.
Aqui a densidade de pixel trabalha contra o sistema, pelo motivo que está em densidade de pixel e DORI: o inseto não engana por parecer uma pessoa, e sim por ser, na imagem, maior do que uma.
O stream que o analisador recebe não é o que o sensor produziu
Falso positivo também nasce de uma decisão de rede: é comum o software de análise consumir o fluxo secundário da câmera, com resolução e taxa de bits menores. A Axis observa que a análise feita na própria câmera pode trabalhar sobre vídeo não comprimido, porque a compressão só entra ao transferir para um servidor central. Um estudo de 2022 sobre compressão H.264 e detecção de objetos (arXiv:2211.05805) mede o custo: o desempenho degrada de forma apreciável em compressão alta, sobretudo com pouca luz e alvos rápidos — as mesmas condições em que as causas anteriores já estavam atacando. Os valores de CRF desse estudo estão em densidade de pixel e DORI.
Quanto custa um falso positivo?
Custa a confiança de quem opera. O relatório da Sandia nomeia o risco: a interface precisa permitir que o operador distinga sensor defeituoso de causa ambiental, sem induzir um efeito de baixa prevalência tão forte que ele passe a desligar alarmes automaticamente, sem julgá-los. O mesmo documento relata um teste informal — um engenheiro diante da interface enquanto outro disparava sensores na ordem de um alarme a cada cinco segundos. Ele ficou sobrecarregado só para reconhecer cada alarme. Não era cenário de ataque; era o volume.
Por isso aumentar a sensibilidade quase nunca é a resposta. Um sistema que alarma muito e acerta pouco converge para um sistema que ninguém olha — e um sistema que ninguém olha tem taxa de detecção efetiva igual a zero.
O nosso trabalho começa pelo diagnóstico da cena, não pelo ajuste do detector: que causas dessa lista aquela câmera específica vai encontrar, em que horário, e se a geometria dela sustenta a decisão que o cliente quer automatizar. Quando a resposta é que não sustenta, dizemos isso antes de instalar qualquer coisa.
Ver o diagnóstico de viabilidade por câmera Teste de 2 minutos
Que contramedidas existem em nível de princípio?
Não existe filtro universal, e quem prometer um deveria explicar contra qual causa. Cada fenômeno desta lista falha por um motivo próprio — óptico num caso, geométrico noutro, de rede no último —, e por isso cada um exige um tratamento diferente. Um sistema que enfrenta todos eles com o mesmo botão de sensibilidade não está filtrando nada: está apenas escolhendo entre alarmar demais e não alarmar.
A literatura pública dá a direção, não a receita. Ao listar as informações de que o operador precisa para decidir a causa de um alarme, o relatório da Sandia descreve o que um sistema automático também precisa considerar, chama de sensores ortogonais os dados que não são afetados pela mesma causa do incômodo e insiste que o algoritmo apresente confiança e incerteza de forma compreensível a quem opera. É um bom norte. Não é um projeto.
O que separa o norte do projeto — quais verificações valem contra qual causa naquela cena, com que peso, e a partir de que ponto o registro deixa de sustentar uma decisão automática — não sai de artigo nenhum. Sai de campo: da mesma câmera observada ao longo das estações, dos horários e do clima daquele lugar. Por isso a nossa resposta a “vocês filtram falso positivo?” é sempre um diagnóstico de cena, e nunca uma lista de truques.
Não afirma nenhum percentual de falso positivo, nem de redução de falso positivo. Não encontramos número público verificável para taxa de alarme indevido em CFTV com IA em condições brasileiras, e por isso não citamos nenhum.
Não afirma quanto tempo leva para a atenção de um operador humano degradar. Existe literatura sobre isso, mas não conseguimos abrir e conferir o texto integral das fontes primárias, então descrevemos apenas o que o relatório da Sandia registra por escrito.
Não descreve nenhum limiar, parâmetro, ordem de verificação ou procedimento de calibração do OpenRadar. As contramedidas aqui estão em nível de princípio, e vêm de documentos públicos de terceiros.
Não afirma que câmera térmica ou radar resolvam o problema. A própria Axis registra que a térmica não entrega o detalhe forense da câmera de luz visível, e que as duas tecnologias funcionam melhor integradas do que substituindo uma à outra.
Fontes
- Axis Communications. Perimeter protection with intelligent surveillance (white paper), julho de 2021. whitepapers.axis.com/en-us/perimeter-protection-with-intelligent-surveillance Origem da lista de causas comuns de falso positivo (animais, plantas e árvores em movimento, tempo severo), da menção a sombras em movimento, feixes de luz, animais pequenos e insetos como gatilhos comuns, da afirmação de que câmeras de luz visível precisam de luz e da observação de que a análise na borda trabalha sobre vídeo não comprimido. Consultado em 4 de setembro de 2026.
- Axis Communications. Thermal cameras (white paper), outubro de 2021. axis.com/dam/public/1c/66/25/thermal-cameras-en-US-350481.pdf Origem da explicação de absorção e espalhamento, da tabela de atenuação por condição de tempo, do exemplo dos 3 dB e da recomendação de instalação sobre galhos, bandeiras e câmera balançando ao vento. Consultado em 4 de setembro de 2026.
- Speed, Ann. Portable Intrusion Detection System Alarm Station Operator Interface Improvements. Sandia National Laboratories, relatório SAND2019-4251, março de 2019. osti.gov/servlets/purl/1762330 Origem da distinção entre alarme falso e alarme por incômodo, da decisão do operador entre alarme planejado, incômodo, falso ou ameaça, do risco de os operadores desligarem alarmes sem julgá-los, do teste com um alarme a cada cinco segundos e dos requisitos de coerência espaço-temporal, tamanho e sensores ortogonais. Consultado em 4 de setembro de 2026.
- O'Byrne, M.; Sugrue, M.; Vibhoothi; Kokaram, A. Impact of Video Compression on the Performance of Object Detection Systems for Surveillance Applications, 2022. arXiv:2211.05805. arxiv.org/pdf/2211.05805 Origem da degradação do desempenho de detecção em compressão alta, pouca luz e alvo rápido. Os valores de CRF do mesmo estudo estão detalhados no post sobre densidade de pixel. Consultado em 4 de setembro de 2026.
Trabalhamos sobre a câmera IP que já está instalada, com análise na borda e evidência assinada em SHA-256 que qualquer pessoa pode conferir sozinha. Falso positivo é o problema central desse tipo de sistema, e tratamos ele como problema de cena e de geometria antes de tratar como problema de modelo.