Densidade de pixel: a conta que decide se sua câmera pode detectar algo
Resposta curta
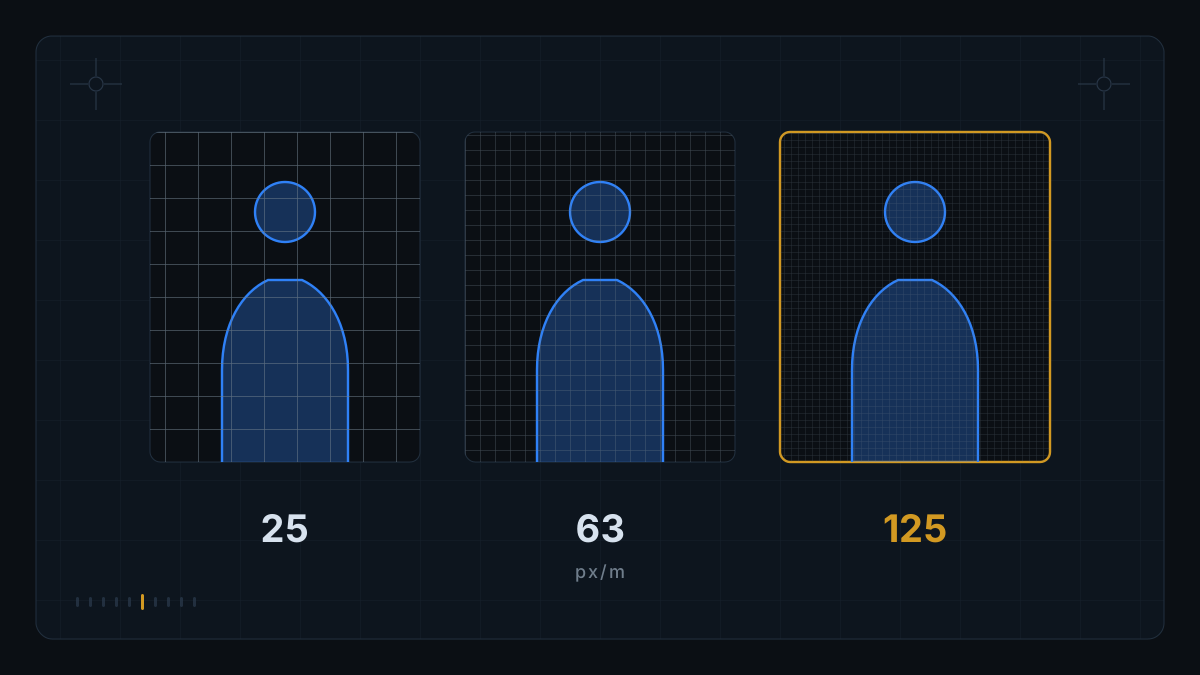
Densidade de pixel é quantos pixels da imagem cobrem um metro real da cena. A norma IEC 62676-4:2014 associa quatro objetivos operacionais a quatro patamares de densidade: 25 px/m para detectar, 63 px/m para observar, 125 px/m para reconhecer e 250 px/m para identificar uma pessoa.
A conta é uma divisão: pixels na horizontal divididos pela largura, em metros, do trecho de cena que a câmera enquadra. Uma câmera de 1920 px de largura enquadrando 20 m de rua entrega 96 px/m — dá para detectar e observar, não dá para reconhecer. Resolução alta em enquadramento largo não compra detalhe.
Neste texto
Densidade de pixel não é resolução: é resolução dividida por cena
Câmera é vendida em megapixels; projeto de monitoramento se resolve em pixels por metro. A confusão entre as duas grandezas é a causa mais comum de câmera nova que não resolve o problema antigo.
Resolução é propriedade do sensor. Densidade de pixel é propriedade da instalação: depende da resolução, da lente, da distância e do enquadramento. A mesma câmera de 4 MP entrega detalhe sobrando num portão de 3 m de largura e quase nada num pátio de 60 m. O sensor não mudou; a cena mudou.
De onde vêm os 25, 63, 125 e 250 px/m?
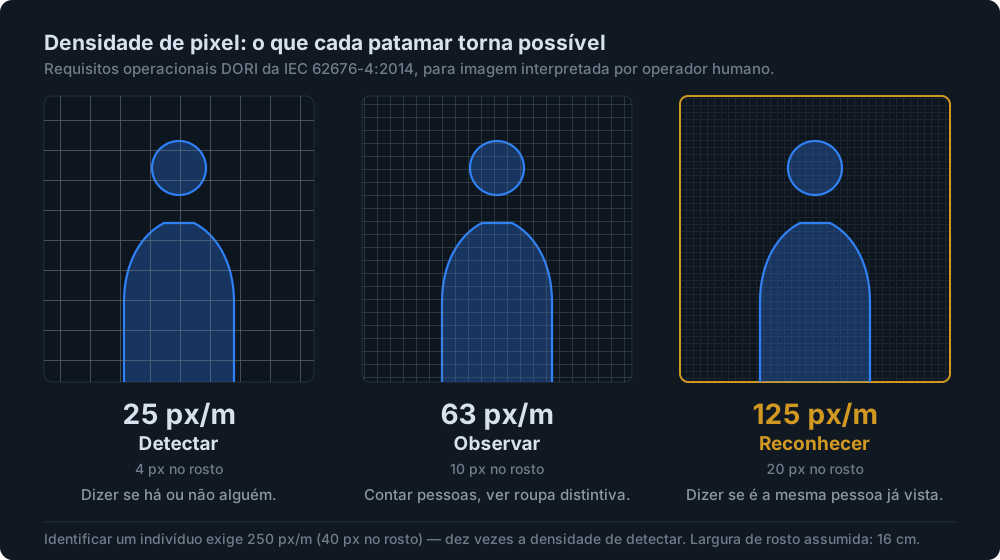
O modelo parte do rosto humano. A norma pergunta quantos pixels precisam atravessar a largura de um rosto para cumprir cada objetivo: 4 para detectar que há alguém, 10 para observar características, 20 para reconhecer quem já foi visto antes, 40 para identificar. Com a largura média de rosto assumida em 16 cm, cada valor por rosto converte direto em valor por metro.
| Objetivo | Px por rosto | Px por metro | O que fica possível |
|---|---|---|---|
| Detectar | 4 px | 25 px/m | Determinar se há ou não alguém presente. |
| Observar | 10 px | 63 px/m | Contar quantas pessoas há e ver características, como roupa distintiva. |
| Reconhecer | 20 px | 125 px/m | Decidir se a pessoa mostrada é a mesma que o observador já viu antes. |
| Identificar | 40 px | 250 px/m | Identificar um indivíduo. |
Por esse salto, “a câmera viu o carro passar” e “a câmera identificou quem estava dirigindo” são requisitos de projetos diferentes, com lentes diferentes e, muitas vezes, com câmeras diferentes na mesma posição.
Quantos metros de cena a minha câmera cobre?
Essa medida não está no datasheet: está na parede. Enquadre a cena como ela vai ficar em operação, ponha no ponto de interesse um objeto de largura conhecida — uma trena aberta em 1 m resolve — e veja que fração da largura da imagem esse metro ocupa. Se 1 m real ocupa um décimo da imagem, a densidade é um décimo da resolução horizontal.
| Cena enquadrada | Densidade | Maior objetivo alcançado |
|---|---|---|
| 4 m | 480 px/m | Identificar |
| 8 m | 240 px/m | Reconhecer |
| 15 m | 128 px/m | Reconhecer |
| 20 m | 96 px/m | Observar |
| 30 m | 64 px/m | Observar |
| 40 m | 48 px/m | Detectar |
| 77 m | 25 px/m | Detectar (no limite) |
Duas leituras práticas saem dessa tabela.
- Resolução compra pouco quando o enquadramento cresce. Passar de 1080p para 4K dobra a densidade no mesmo enquadramento; alargar o enquadramento em duas vezes devolve a perda inteira.
- Reconhecer limita o enquadramento. Com 1920 px de largura, o enquadramento útil para reconhecer fica em torno de 15 m. Cobrir 40 m de rua com uma câmera só é uma decisão de detecção — vale escrever isso no projeto antes de alguém cobrar reconhecimento da gravação.
A densidade não é uniforme no quadro: é maior no centro e cai para as bordas, por distorção da lente e pelo ângulo com que a cena é vista. Os cálculos de distância DORI publicados em datasheet usam o centro da imagem como referência. Se o ponto de interesse do seu projeto fica no canto do quadro, a densidade real ali é menor do que a do datasheet.
O DORI vale para IA ou só para olho humano?
A norma é explícita, e quase todo material comercial omite: os requisitos operacionais valem para situações em que as imagens são interpretadas por operadores humanos. Para análise de vídeo feita por software valem outras definições, e câmera térmica usa um conjunto próprio de requisitos.
Duas consequências. O DORI continua sendo a melhor régua pública para dimensionar um projeto. E ele não é certificado de funcionamento de um detector: um modelo pode falhar com densidade folgada — contraste ruim, alvo parcialmente oculto, movimento rápido demais para a cadência — e acertar com densidade apertada numa cena limpa. Densidade de pixel é condição necessária, não suficiente.
Por isso o critério de aceitação de um sistema com IA se mede na cena real. A planilha diz se vale a pena tentar; o teste em campo diz se funciona.
Placa de veículo acrescenta uma restrição de ângulo
Em leitura de placa a geometria pesa tanto quanto a densidade. A nota de aplicação AN033 da Eagle Eye Networks, sobre instalação de câmeras para LPR/ANPR, é direta em dois pontos: o ângulo de pan deve ficar limitado a 30 graus, porque a perspectiva além disso prejudica a leitura; e a câmera deve estar sempre inclinada para baixo, para evitar sol e farol direto na lente e para a chuva escorrer do vidro.
O motivo é geométrico. Uma placa vista de lado projeta na imagem uma largura menor do que a largura física dela: os mesmos pixels passam a cobrir mais milímetros de placa, e a densidade efetiva cai sem que ninguém tenha mudado a lente. Ângulo é perda de densidade disfarçada — e, quando o que se quer medir é velocidade, essa perda vira incerteza no número final, como mostramos em medir velocidade por vídeo.
No OpenRadar, essa conta é a primeira coisa que fazemos antes de dizer que uma câmera serve para alguma coisa: enquadramento, densidade no ponto de interesse e ângulo, câmera por câmera. Quando a geometria não fecha, o diagnóstico é que não fecha — é mais barato descobrir isso num relatório do que numa assembleia.
Ver o diagnóstico de viabilidade por câmera Teste de 2 minutos
A compressão do vídeo apaga a densidade de pixel que o sensor tinha?
Não apaga a densidade — apaga o detalhe dentro dela, que é o que interessa. A própria Axis registra que direção da luz, qualidade da óptica e compressão afetam o resultado, e que o modelo de densidade é uma simplificação de uma realidade complexa.
Existe medida experimental. Um estudo de 2022 avaliou compressão H.264 sobre um detector de objetos (YOLOv5) em 50 vídeos de vigilância, em cinco níveis de qualidade (CRF 22, 32, 37, 42 e 47). Usar CRF 37 em vez de CRF 22 reduziu bastante a taxa de bits sem prejuízo relevante de detecção; em compressão mais alta o desempenho degrada de forma apreciável, sobretudo em cenas complexas, com iluminação ruim e alvos em movimento rápido.
A implicação em instalação existente é direta. Se o software de análise consome o stream secundário — configurado com resolução e taxa de bits menores para economizar rede —, a densidade calculada no sensor nunca chega ao analisador. Confira qual perfil de vídeo o sistema recebe antes de discutir por que ele está errando.
Como transformar isso em critério de aceitação
Densidade de pixel é útil justamente porque é verificável, e isso muda a natureza da conversa: em vez de discutir marca e megapixel, discute-se um número que qualquer pessoa refaz com uma trena e uma divisão.
A parte que quase todo projeto deixa de fora é declarar o objetivo por câmera, e não por sistema. “Detectar presença de veículo na faixa da guarita” e “reconhecer o veículo” separam-se por uma ordem de magnitude de densidade — escrever qual dos dois aquela câmera específica precisa entregar evita cobrança impossível depois, quando alguém pedir da gravação algo que a geometria nunca prometeu.
A outra é lembrar que a densidade geométrica não muda com o clima, mas o detalhe utilizável muda muito. Contraluz do fim da tarde, chuva, farol aceso à noite: é o pior caso, e não a cena de catálogo, que decide se o sistema é confiável.
Não afirma que alcançar 25, 63, 125 ou 250 px/m garante o resultado. A própria fonte registra que o modelo é uma simplificação e que não há garantia de que cumprir a regra prática satisfaça o requisito operacional — nem que descumpri-la necessariamente o inviabilize.
Não afirma que os patamares do DORI se apliquem a detectores automáticos. A norma os define para interpretação por operador humano; para análise por software valem outras definições, que este texto não estabelece.
Não afirma qual é o ângulo vertical máximo para leitura de placa. A fonte citada prescreve inclinação para baixo sem fixar um valor, e não encontramos número verificável para citar.
Não descreve nenhum parâmetro, limiar ou procedimento de calibração do OpenRadar. Tudo aqui é norma pública, geometria e aritmética.
Fontes
- Axis Communications. Pixel density based on IEC 62676-4:2014 (white paper). whitepapers.axis.com/en-us/pixel-density-based-on-iec-62676-4-2014 — versão em PDF: axis.com/dam/public/53/47/fd/pixel-density-en-US-364241.pdf Origem dos patamares 4/10/20/40 px por rosto e 25/63/125/250 px/m, da largura média de rosto de 16 cm, da ressalva de que os requisitos valem para operador humano e da observação de que o modelo é uma simplificação. Consultado em 4 de setembro de 2026.
- Eagle Eye Networks. Camera Installation Considerations for LPR/ANPR, Application Note AN033. een.com/docs/app-notes/an033/ Origem do limite de 30 graus para o ângulo de pan e da recomendação de inclinar a câmera para baixo. Consultado em 4 de setembro de 2026.
- O'Byrne, M.; Sugrue, M.; Vibhoothi; Kokaram, A. Impact of Video Compression on the Performance of Object Detection Systems for Surveillance Applications, 2022. arXiv:2211.05805. arxiv.org/pdf/2211.05805 Origem do efeito da compressão H.264 sobre detecção com YOLOv5, incluindo a comparação entre CRF 37 e CRF 22 e a degradação em cenas complexas com pouca luz e alvos rápidos. Consultado em 4 de setembro de 2026.
Trabalhamos sobre a câmera IP que já está instalada: leitura do stream, análise na borda e evidência assinada em SHA-256 que qualquer pessoa pode conferir sozinha. O primeiro passo é sempre o diagnóstico de viabilidade câmera por câmera — inclusive quando a resposta é que aquela câmera não serve.