Borrão de movimento: quanto o tempo de exposição borra a medição de velocidade?
Resposta curta
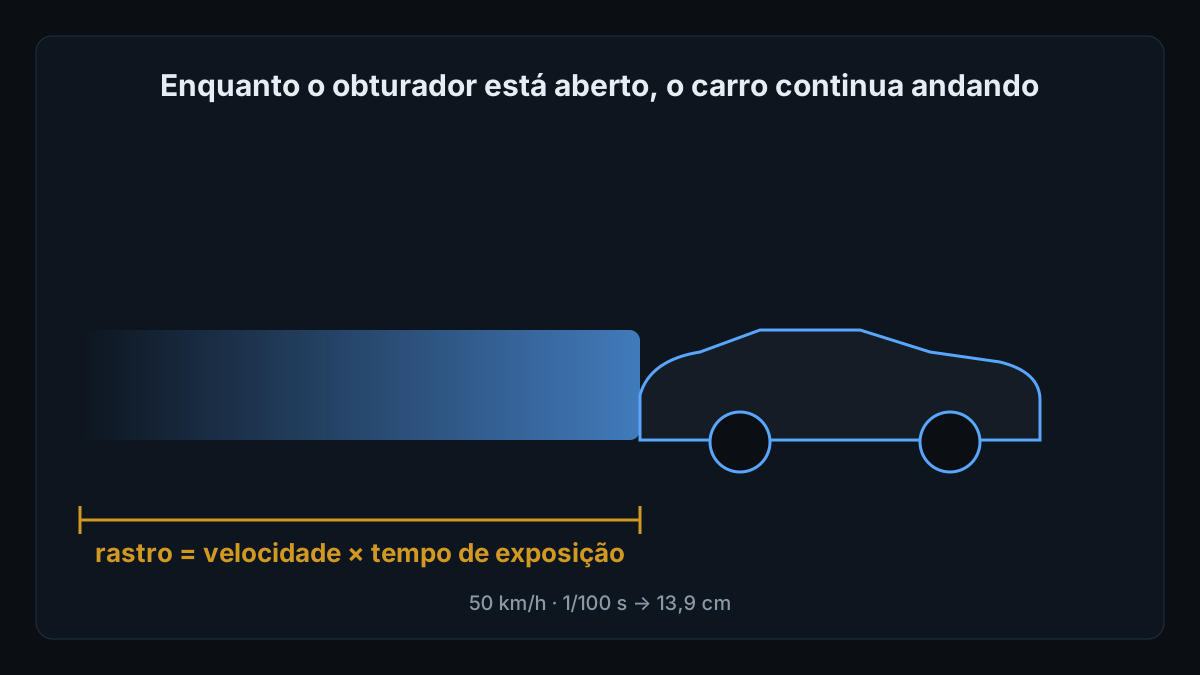
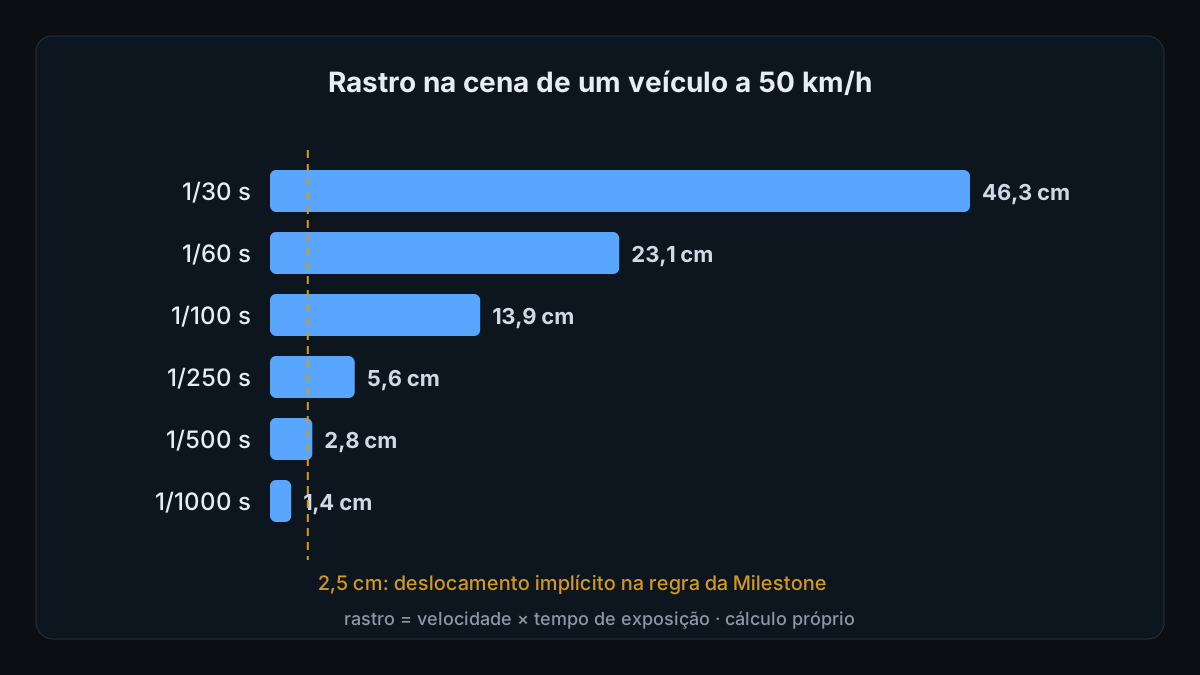
Borrão de movimento é o deslocamento do veículo durante o tempo em que o obturador fica aberto: rastro = velocidade × tempo de exposição. A 50 km/h (13,9 m/s), uma exposição de 1/100 s deixa um rastro de 13,9 cm e uma de 1/30 s deixa 46,3 cm.
O rastro não altera o tempo entre quadros, mas torna incerta a posição do veículo em cada quadro, e essa incerteza entra direto na distância usada para calcular a velocidade. Em pouca luz a câmera em modo automático tende a alongar a exposição, então a noite é o caso que decide se a câmera serve para medir.
Neste texto
O que é o borrão de movimento e de onde ele vem?
O obturador abre, o sensor acumula luz, o obturador fecha. Se o veículo se mexe nesse intervalo, a imagem dele se espalha ao longo da trajetória em vez de cair num ponto só. O resultado é o rastro que se vê num quadro parado de um carro passando.
O comprimento do rastro na cena é uma conta de física do ensino médio: deslocamento = velocidade × tempo. Ele não depende da resolução da câmera. Só a conversão para pixels depende, porque quanto mais pixels por metro a cena tem, mais pixels o mesmo rastro ocupa.
A causa prática mais comum é a falta de luz. Segundo Gong e colegas (2024), as câmeras alongam o tempo de exposição em pouca luz para juntar luz suficiente, e durante essa exposição mais longa os objetos rápidos deixam rastros no quadro. A alternativa é aumentar o ganho, que troca borrão por ruído. Nenhuma das duas é de graça, e por isso a conversa sobre noite começa pela exposição, e não pelo infravermelho. Esse lado da história, aplicado à leitura de placa, está em por que a câmera não lê a placa à noite.
Há uma regra prática de fabricante para leitura de placa. A documentação de LPR da Milestone diz que o tempo de obturador deve ser curto o bastante para evitar o borrão e dá a fórmula: tempo em segundos = 1 / (11 × velocidade máxima em km/h). Fazendo a conta a partir dessa fórmula, ela equivale a aceitar cerca de 2,5 cm de deslocamento durante a exposição, qualquer que seja a velocidade. É um critério de leitura de placa de um fornecedor, não uma norma, mas ajuda a ter uma ordem de grandeza.
Quanto o carro anda enquanto o obturador está aberto?
A tabela abaixo aplica a conta a um veículo a 50 km/h, valor escolhido só para ilustrar. O movimento é perpendicular à direção em que a câmera olha. Se o veículo se aproxima de frente, o rastro na imagem é menor, mas a densidade de pixel ao longo dessa direção também é pior, e o problema muda de forma sem desaparecer.
| Tempo de exposição | Rastro na cena | Rastro a 25 px/m | Rastro a 125 px/m |
|---|---|---|---|
| 1/30 s | 46,3 cm | 11,6 px | 57,9 px |
| 1/60 s | 23,1 cm | 5,8 px | 28,9 px |
| 1/100 s | 13,9 cm | 3,5 px | 17,4 px |
| 1/250 s | 5,6 cm | 1,4 px | 6,9 px |
| 1/500 s | 2,8 cm | 0,7 px | 3,5 px |
| 1/1000 s | 1,4 cm | 0,35 px | 1,7 px |
Os valores de densidade vêm da IEC 62676-4:2014 e são requisitos para imagens interpretadas por operador humano: 25 px/m para detecção, 63 px/m para observação, 125 px/m para reconhecimento e 250 px/m para identificação, segundo a Axis. A própria Axis ressalva que análise por software usa definições diferentes. Uso os números aqui só como escala de comparação, e há mais sobre eles em densidade de pixel e DORI.
Duas leituras da tabela importam. A primeira: 1/30 s, que é um tempo de exposição comum de câmera em ambiente escuro, deixa quase meio metro de rastro a 50 km/h, mais do que a largura de um farol. A segunda: o mesmo rastro de 13,9 cm parece desprezível numa cena de 25 px/m e ocupa 17 pixels numa cena de 125 px/m. Quem melhora a densidade de pixel sem cuidar da exposição piora o borrão em pixels.
O borrão estraga a medição de velocidade ou só a leitura da placa?
Afeta os dois, por caminhos diferentes. Para a placa, o rastro mistura os traços dos caracteres e a leitura falha. Para a velocidade, o problema é mais sutil, porque a fórmula é só distância dividida por tempo.
O tempo vem do relógio e dos carimbos de cada quadro, e o rastro não o altera. A distância vem de duas posições do veículo em dois quadros. É aí que o borrão entra: num quadro com rastro, a posição do veículo deixa de ser um ponto e vira um segmento.
Se a medição usa o centro do rastro, ele corresponde ao instante médio da exposição, e o viés é pequeno. Se usa uma borda, como a frente do para-choque, o erro de posição pode chegar ao comprimento inteiro do rastro. O erro relativo de velocidade fica então limitado por rastro ÷ distância percorrida entre as duas posições. Como exemplo de aritmética, e não como tolerância de qualquer sistema: um rastro de 13,9 cm sobre 10 m percorridos é um erro de até 1,4% num extremo, e um rastro de 46,3 cm sobre os mesmos 10 m chega a 4,6%.
O raciocínio completo de medir velocidade por vídeo, com os outros termos do erro, está em medir velocidade por vídeo: o que a física exige. O borrão é um termo a mais nessa conta, e é o que mais varia entre dia e noite.
Obturador rolante é outro efeito, que não deve ser confundido com borrão. Em sensores que leem as linhas em instantes diferentes, um objeto rápido pode aparecer inclinado, e o erro de posição passa a depender de em que linha do quadro o veículo está. Quem avalia uma câmera precisa saber qual dos dois efeitos está vendo.
Dá para consertar o borrão depois, por software?
Em geral não de forma confiável. Gong e colegas (2024) descrevem o borrão em placas reais como uma degradação mais severa que o borrão de movimento comum, mostram que os métodos de remoção existentes falham em imagens reais de placa e apontam a falta de conjuntos de dados grandes e específicos para a tarefa. Segundo os autores, modelos treinados com borrão sintético costumam não generalizar para imagens reais.
Para evidência, há um segundo problema, que é nosso e não do estudo. Uma imagem reconstruída por modelo contém detalhe estimado, e detalhe estimado não é medição. Se a imagem vai sustentar uma decisão de assembleia, o registro que pesa é o original, com o rastro à vista. Por isso a ação certa é preventiva: manter a exposição curta o bastante na origem.
Que prova de aceitação uma câmera deve passar antes de medir velocidade?
O critério de aceitação que defendemos é empírico e cabe numa tarde. A ficha técnica diz o que a câmera pode fazer, e o quadro real diz o que ela faz naquele poste, àquela hora. Quatro verificações bastam para começar:
- Capturar quadros de um veículo em movimento no pior horário de luz da via, e não só de dia ou com o veículo parado.
- Medir o rastro em pixels nesses quadros e convertê-lo para centímetros pela escala da cena.
- Confirmar se o tempo de exposição é fixo ou limitado, e não livre para crescer quando escurece.
- Comparar o rastro medido com a distância percorrida entre as duas posições usadas na conta, para saber quanto do erro possível ele consome.
Se o rastro medido consome uma fração relevante do que o regimento precisa que a medição sustente, o problema é a câmera ou o ponto de instalação, e nenhum ajuste de software o resolve com honestidade.
Não afirma que 50 km/h, 1/100 s ou qualquer outro valor da tabela seja limite ou recomendação para um condomínio ou para o OpenRadar. São exemplos de aritmética para mostrar a escala do efeito.
Não afirma que a fórmula da Milestone seja norma. É uma orientação de um fornecedor para leitura de placa, e o valor de 2,5 cm é conta nossa a partir dela.
Não afirma que o borrão seja a única fonte de erro de uma medição por vídeo. Calibração, perspectiva e sincronismo de quadros somam-se a ele. Os requisitos de densidade citados valem para operador humano, não para software.
Fontes
- Milestone Systems. Lens and shutter speed (LPR add-on), documentação 2024 R2. doc.milestonesys.com/2024r2/…/lpr_lensandshutterspeed.htm Regra de obturador curto para evitar borrão e a fórmula 1 / (11 × velocidade em km/h). Consultado em 14 de outubro de 2026.
- Gong, H. et al. A Dataset and Model for Realistic License Plate Deblurring, arXiv:2404.13677, 2024. arxiv.org/pdf/2404.13677 Exposição mais longa em pouca luz e rastros de objetos rápidos; borrão de placa mais severo que o comum; falha dos métodos existentes em imagens reais. Consultado em 14 de outubro de 2026.
- Axis Communications. Pixel density based on IEC 62676-4:2014, abril de 2026. whitepapers.axis.com/en-us/pixel-density-based-on-iec-62676-4-2014 25, 63, 125 e 250 px/m; validade para operador humano; análise por software usa outras definições. Consultado em 14 de outubro de 2026.
Para o OpenRadar, o quadro real da câmera instalada é o critério de aceitação do ponto: importa o que ela entrega à noite, com carro passando, e não o que a ficha técnica promete. Dizer que um ponto não serve também é parte do trabalho.